宇树 Go2 定时后腿倒立仿真演示
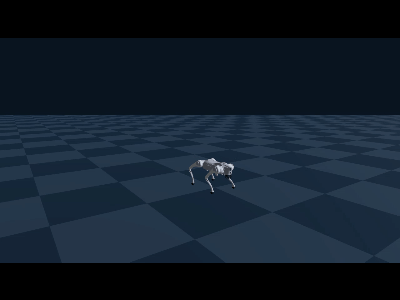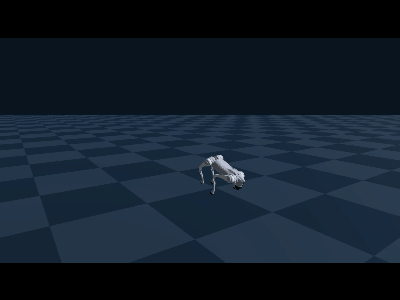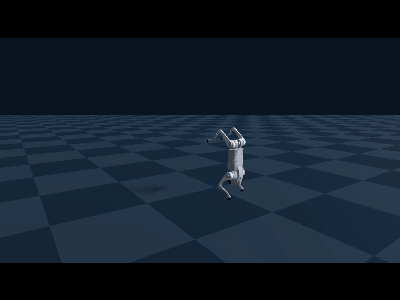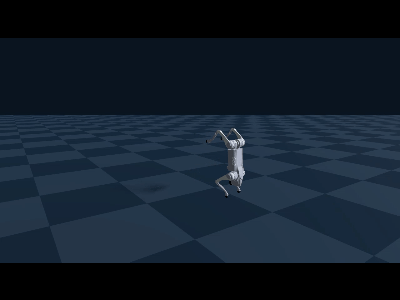
机器人抬起前腿,用后腿支撑,随后回到四足站立。
观察要点
观察前腿抬起时的姿态变化和回落过程。
如何体验
打开Go2 技能库并启动三维演示,按 4 或选择「定时后腿倒立」。完成后可按 R 复位。
浏览仿真与真机动作对照 · 常见问题 · 咨询合作
机器人抬起前腿,用后腿支撑,随后回到四足站立。
观察前腿抬起时的姿态变化和回落过程。
打开Go2 技能库并启动三维演示,按 4 或选择「定时后腿倒立」。完成后可按 R 复位。
浏览仿真与真机动作对照 · 常见问题 · 咨询合作